Nel corso dell’a.s.2019/20 gli alunni del gruppo Multiskills hanno continuato a migliorare il progetto CodyColor Extreme realizzando l’attuale prototipo 3.0.
In occasione di questi ultimi aggiornamenti il gruppo di lavoro ha implementato anche questo portale raggiungibile all’indirizzo http://openroby.didamatteifortunato.it/ con l’obiettivo di documentare tutto il processo di costruzione del robot in modo da renderlo replicabile da casa o all’interno di altre scuole. Nel sito infatti è possibile trovare i file di autocad per la stampa dei componenti, il codice Arduino ,e tutte le spiegazioni. Tutto ciò ha reso il nostro progetto Open!
Ma come si è giunti alla sua realizzazione?
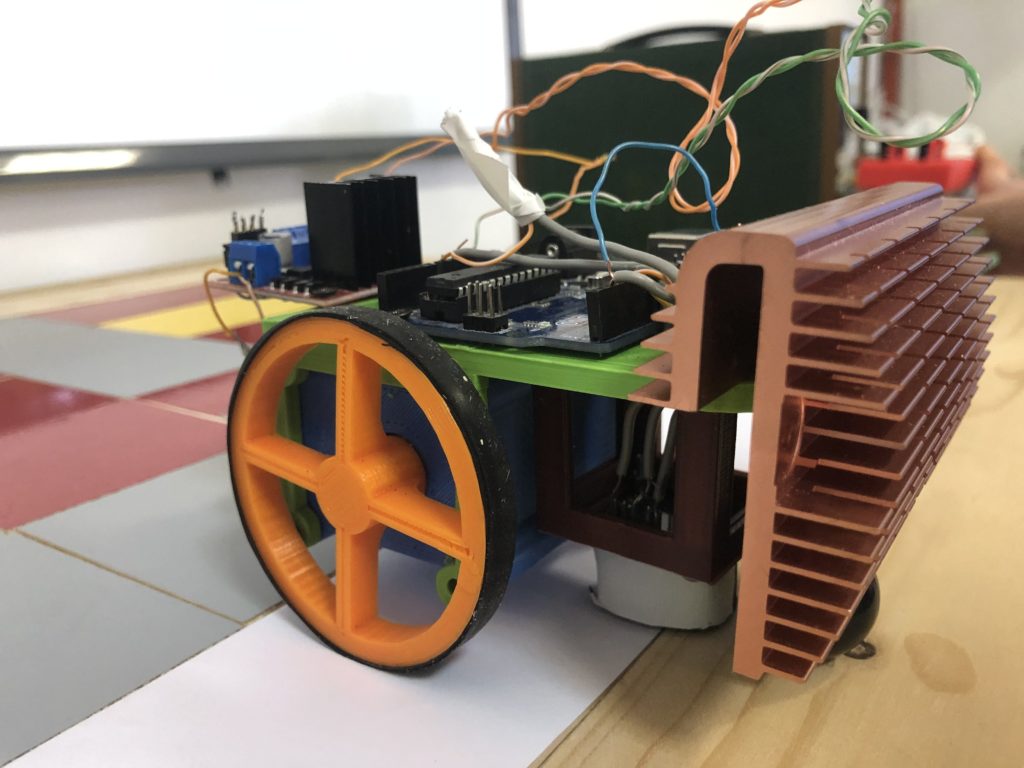
Il cuore del progetto è la scheda Arduino, che integra il software (informatica) con l’hardware (elettronica). Di conseguenza la documentazione è divisa in due parti:
- Hardware – elettronica, sensoristica, attuatori e connessioni
- Software – programmazione Wiring (derivato C++) tramite Arduino IDE
dispositivi necessari per la realizzazione del robot
Dovremmo avere a disposizione:
- una scheda Arduino Uno
- un sensore TCS3200
- un motoriduttore angolare (12V, 200rpm)
- una scheda di pilotaggio L298N
- un alimentatore 12V – 1.5A (minimo) oppure una batteria 12V
piedinatura e connessioni
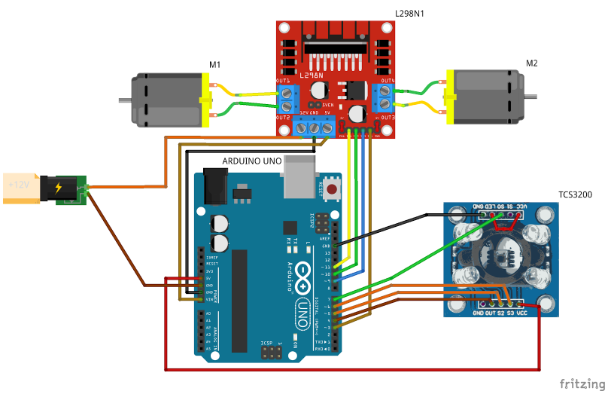
In OpenRoby, Arduino si collega solo al sensore di colore e alla scheda di pilotaggio (da intermediario per i motori).
Di seguito vengono illustrate gli ingressi e le uscite dei componenti e le loro connessioni:
- Arduino Uno dispone di 14 GPIO (General Purpose Input Output) di cui
- 6 utilizzabili come output analogici (tramite PWM)
- 6 utilizzabili come input analogici (tramite ADC a 10bit)
- Protocolli di comunicazione (UART, SPI, I2C, …)
- la scheda di pilotaggio riceve 4 input analogici che regolano il verso e la velocità dei motori (4 connettori, 2 ogni motore)
- il sensore di colore TCS3200 usa 4 pin di configurazione: S0,S1, S2, S3 pilotabili tramite uscite digitali di Arduino. Tramite queste uscite possiamo applicare un “filtro” prima del sensore in modo da misurare l’intensità dei tre colori principali In seguito tramite software, si elabora un codice univoco del colore. Il pin OUT restituisce un onda quadra con un periodo direttamente proporzionale all’intensità del colore rilevato.
LA COSTRUZIONE DEL robot
I componenti del robot sono stati progettati con il programma di disegno tecnico AutoCAD e successivamente stampati con una stampante 3D utilizzando un tipo di plastica denominata PLA. L’obiettivo principale della progettazione è stato quello di rendere il robot più compatto possibile date le ridotte dimensioni delle tessere.
Ma vediamo nel dettaglio le parti che compongono il robot.
Possiamo suddividere il robot in quattro parti fondamentali: la struttura, le ruote, il case dei motori e il supporto per il sensore.
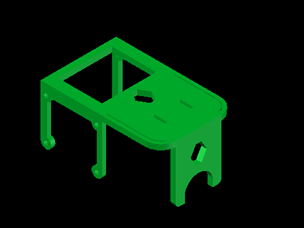
La struttura
Essa è realizzata in PLA verde, ed è pensata per contenere i motori e il sensore di luminosità.
Le ruote
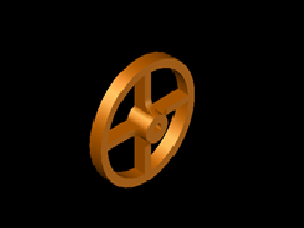
Sono state realizzate in PLA arancione, e ricoperte, in un secondo momento, da uno strato di gomma ricavato da una camera d’aria di una bicicletta.Hanno un diametro esterno di 70 mm, misura calcolata tenendo conto delle dimensioni dei motori, con un foro centrale a mezza luna di diametro 5,9mm. Con questo tipo di raggi, si rende la ruota resistente e leggera allo stesso tempo, viene garantita la corretta stabilità.
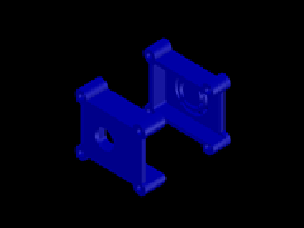
Il case dei motori
Esso è realizzato in PLA azzurro, e ogni pezzo è composto da due parti, rendendo così il motore coperto su entrambi i lati. Il case ha 4 fori sugli spigoli in cui vanno avvitate 4 viti da 70mm. In questo modo si rendono i due motori uniti e compatti, ma soprattutto, gli assi dei due motori si manterranno sulla stessa linea, riducendo, in un secondo momento, problemi legati al l movimento del robot.
Il supporto per il sensore
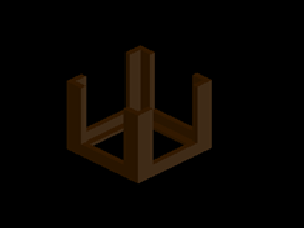
È la parte più piccola dell’intero robot realizzato con PLA marrone, è stato progettato tenendo in considerazione l’altezza del robot per far sì che ci fosse stata una distanza inferiore ai 5 mm tra sensore e tessere.
Come compilare il codice sorgente su arduino
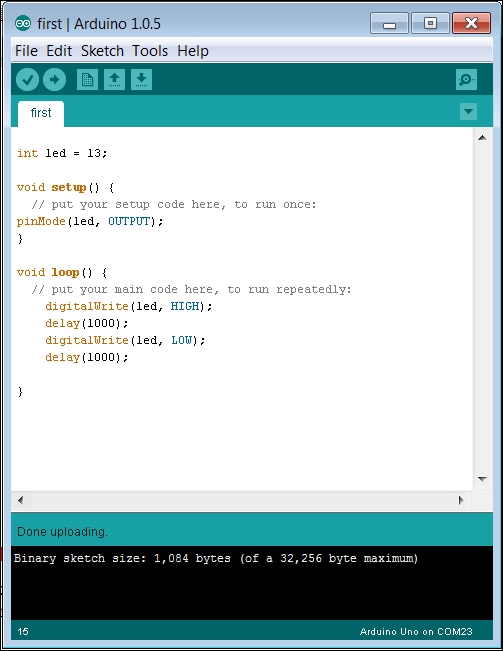
Eseguire il programma che abbiamo scritto per OpenRoby è molto semplice:
- Scarica la piattaforma Arduino IDE;
- Recati al link presente nel pulsante qui sopra per essere reindirizzato alla pagina di PasteBin dove è presente l’intero codice sorgente;
- Copia il codice ed incollalo su Arduino IDE;
- Collega il tuo Arduino Uno al PC tramite USB;
- Compila ed esegui il codice.
Come realizzare la scacchiera per il robot
Questa è la lista delle componenti da utilizzare:
- [x2] Striscia di legno 50cm x 10cm x 0.5cm
- [x2] Striscia di legno 70cm x 10cm x 0.5cm
- [x1] Piano di legno compensato 70cm x 70cm x 1.0cm
- [x30] Tessere di legno 10cm x 10cm x 0.5cm
- 1 m² di carta da parati di colore gialla
- 1 m² di carta da parati di colore rossa
- 1 m² di carta da parati di colore grigia
- Colla vinilica q.b.
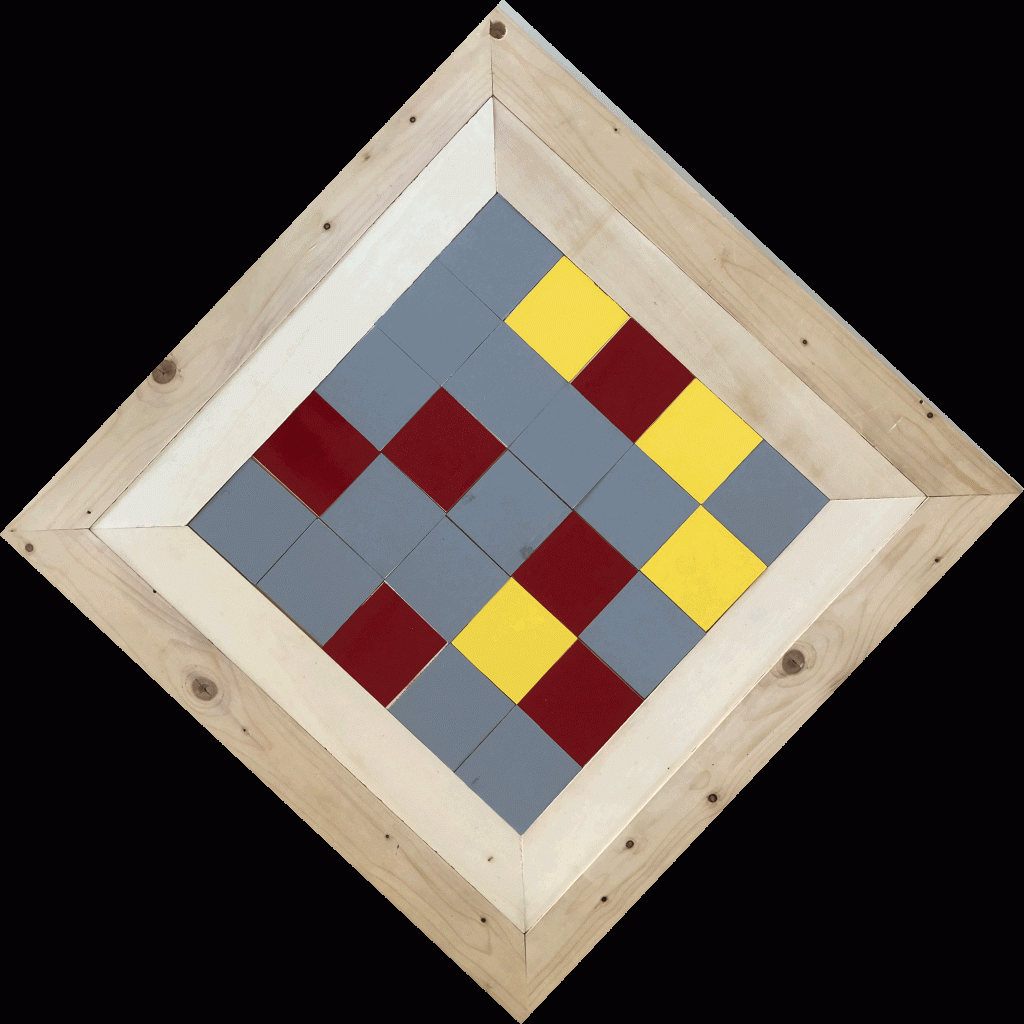
Per la costruzione della scacchiera sulla quale poi si muoverà robot abbiamo bisogno innanzitutto di un banco sul quale verrà un piano di legno compensato di 70cm x 70cm x 1.0cm che ha come bordi 2 striscie di legno compensato 50cm x 10cm x 0.5cm e 2 striscie di legno compensato di 70cm x 10cm x 0.5cm.
Ora siamo pronti per iniziare l’assemblaggio della scacchiera.
Spalmiamo la colla vinilica al di sotto delle due strisce di legno 70cm x 10cm x 0.5cm: queste andranno messe rispettivamente una di fronte all’altra sul piano (ben allineate ad esso). Tale operazione si ripeterà per le due strisce 50cm x 10cm x 0.5cm (anch’esse ben allineate al piano). Mentre si aspetta che si incollano le strisce al piano si possono realizzare le tessere. Per la realizazione delle tessera va presa la carta da parati nei diversi colori e tagliata nelle dimensioni delle tessere di 10cm x 10cm x 0.5cm. La carta da parati dovrà essere applicata sulle tessere su entrambi i lati. Per quanto riguarda i colori, si consiglia di fare 15 tessere rosse e gialle, 8 rosse e grigie e 8 gialle e grigie. Una volta che il tutto si sia asciugato, basta posizionare a proprio piacimento le tessere all’interno della scacchiera, e il gioco è fatto!